
工业机器人
2026-09-09
技术竖视频
汽车部件
工业机器人-大小臂
工业机器人大小臂是整机运动承载的核心结构铸件,直接影响设备运行精度、重复定位精度与整机稳定性。随着国产工业机器人产业高速发展,行业对臂体铸件的外形平整度、尺寸公差、表面一致性要求愈发严苛,传统人工打磨精度差、批次波动大,难以满足高端机器人量产配套标准。
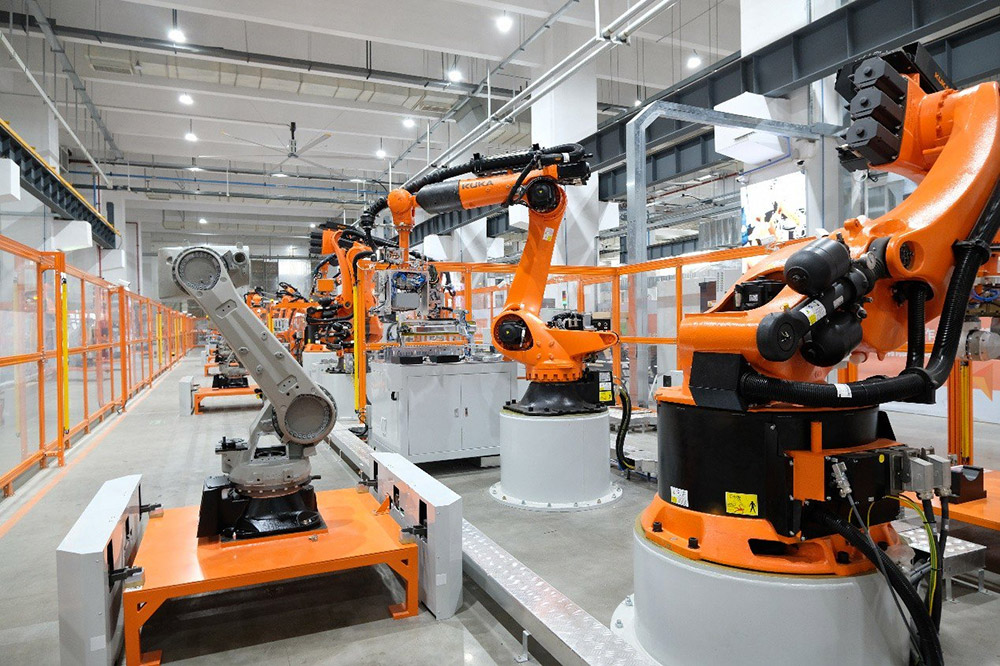
机器人大、小臂多采用精密砂型铸造,结构镂空多、曲面复杂、壁厚分布不均。铸件冷却成型过程中极易产生不规则缩涨变形,每件铸件形变差异明显;分型面、安装孔位、曲面边缘易产生细小飞边、毛刺与氧化皮。传统固定工装按理论尺寸定位,无法适配铸件形变偏差,极易出现孔位打磨偏差、曲面漏磨、局部过磨等质量问题。
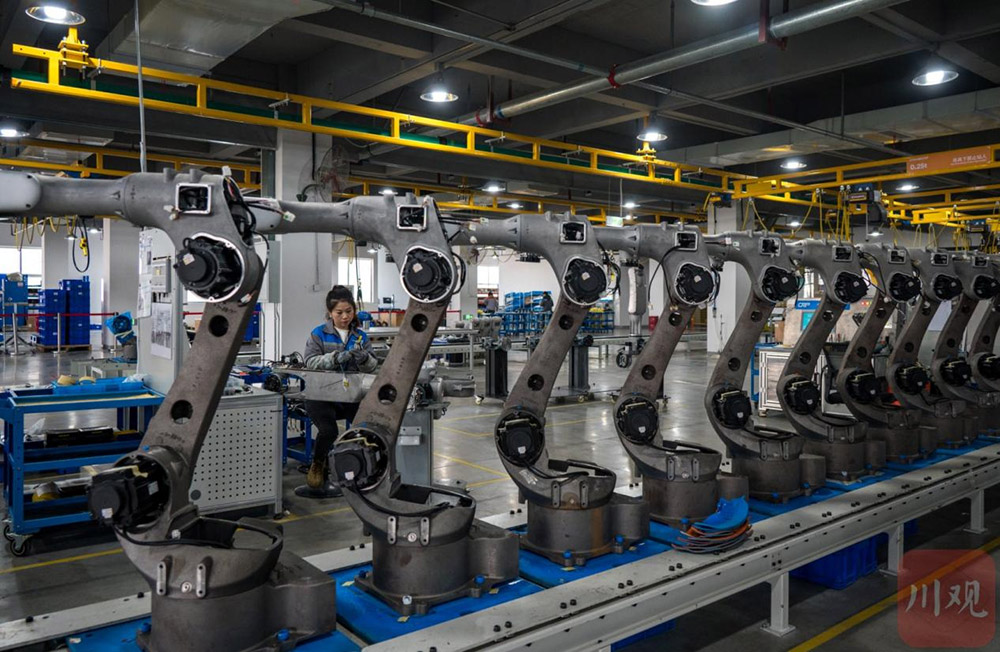
针对机器人臂体精密铸件打磨痛点,全宇工业依托核心3D视觉纠偏技术打造专用自动化打磨方案。设备实时扫描采集每一件臂体铸件的真实轮廓,通过自研算法精准测算铸件缩涨变形量并自动补偿修正,动态生成适配单件的打磨轨迹,精准清理复杂曲面、孔位及边角毛刺,有效解决形变铸件定位不准、打磨精度差的行业难题。
设备落地应用后,客户机器人臂体铸件打磨精度与批次一致性大幅提升,不良返工率显著降低。自动化打磨替代人工精细打磨工序,有效提升产能效率,降低人力成本与品质风险,稳定满足高端工业机器人装配标准,助力企业提升核心配套竞争力,实现提质、增效、降本。
(本案例需对客户信息及产品信息保密,以上图片均源自网络公开信息,仅供参考,如有疑问或侵权请联系处理。)