3D视觉算法介绍
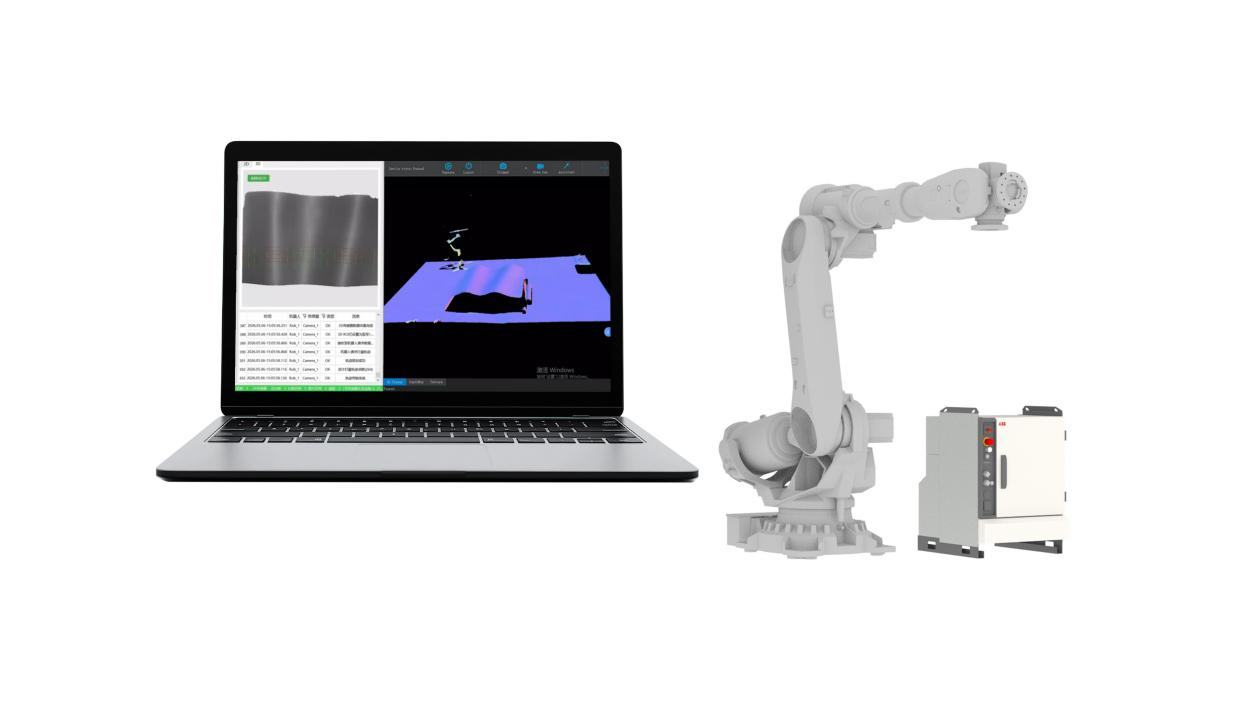
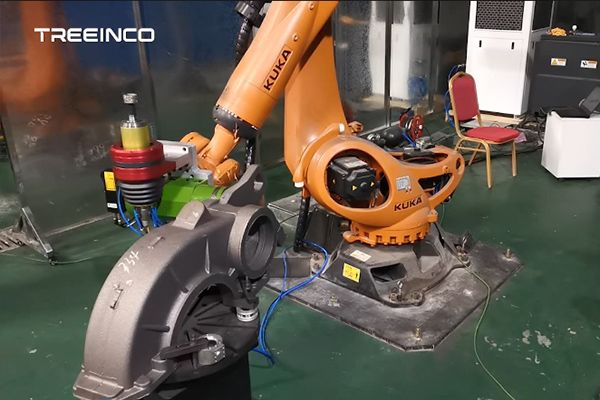
自2014年起,全宇工业技术团队便自主研发3D视觉算法技术,已累计获得多项国家发明专利及软件著作权。公司全面掌握了线激光、面激光、十字激光、点激光等主流视觉方案,并将其成熟应用于打磨、去毛刺、合箱、下芯、喷砂、分拣、上下料等多个自动化领域。目前,3D视觉算法已成为公司的核心技术特色,可赋予工业机器人像人类一样的“眼睛”与“大脑”,使其智能化地完成各类复杂工作任务。
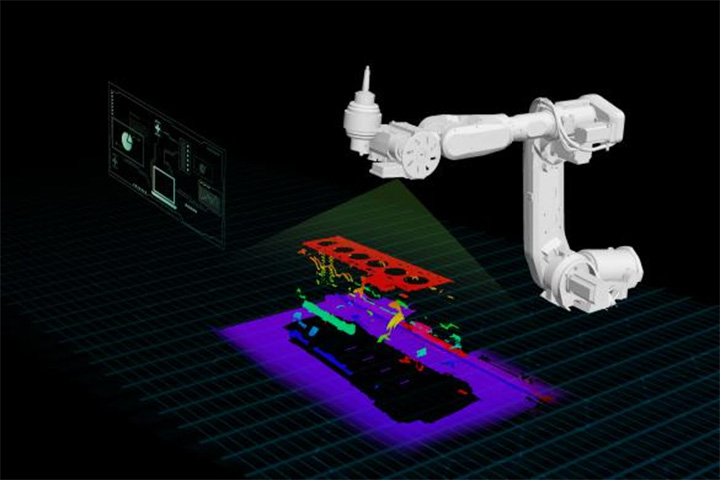
核心算法
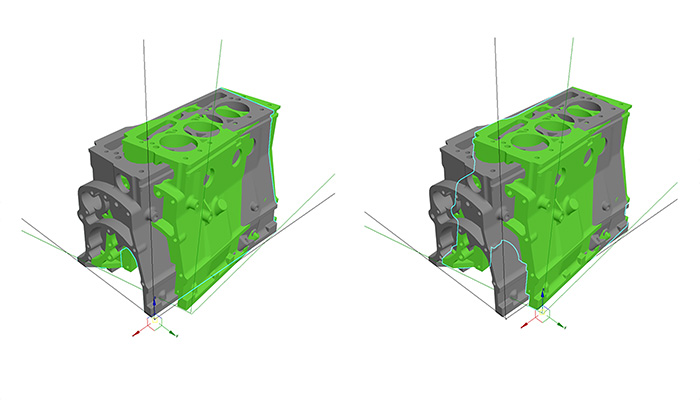
纠偏定位
纠正工件空间位姿偏差,使实际作业位姿与理论作业位姿一致
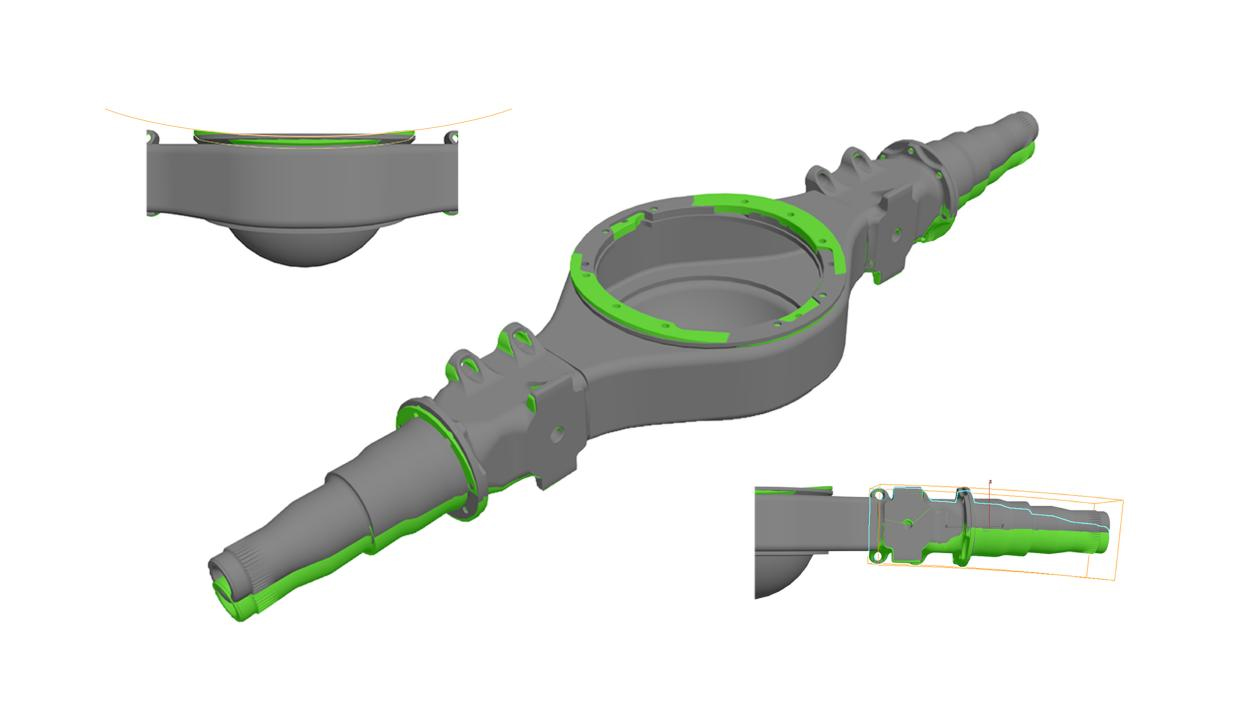
尺寸补偿
补偿工件尺寸形变偏差,使实际加工尺寸和理论加工尺寸一致
编程算法
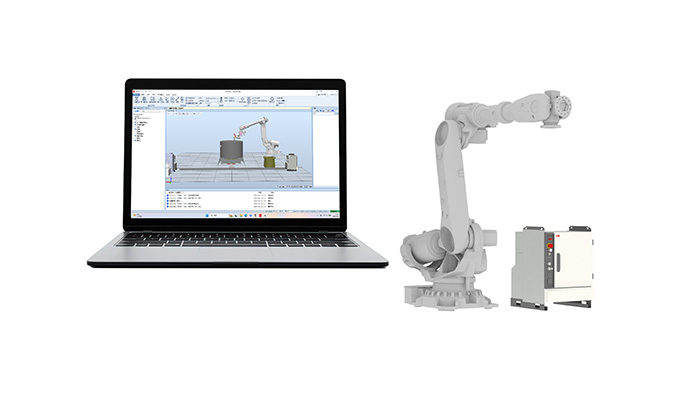
离线编程
视觉离线建模,无需高精度工装治具,大幅缩短停机时间
自主编程
由视觉系统自动生成打磨轨迹,免示教、免模型、免编程