方案概述
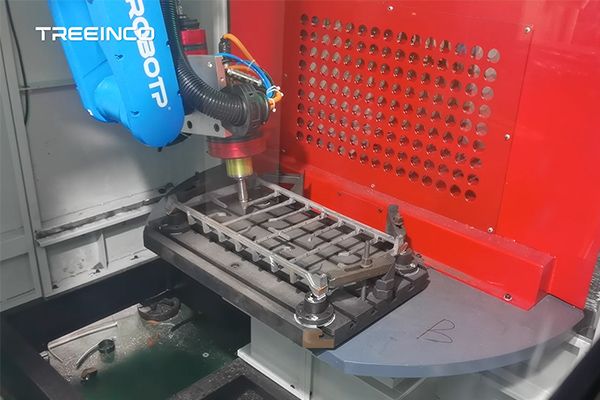
市场需求日新月异,铸造工厂现场的产品、工艺、节拍也在随之不断变化。传统打磨机器人正面临着前所未有的挑战,部分打磨机器人已经难以兼顾柔性、精度、效率等多重目标,重新购买成本高昂。我们以您现有设备资产为根基,对低效或闲置的打磨机器人进行改造,通过全宇工业自研3D视觉纠偏系统赋予其应对变化的能力,可在享受最大性价比的情况下,使您现有设备符合新的使用要求。
业务挑战与方案价值
-
换型难
传统设备在打磨不同型号铸件时需使用不同工装,频繁地换型、调试会导致工装成本高、停机时间长,多品种小批量的柔性化生产难以实现。
-
精度低
传统设备无法精准定位铸件或依赖固定打磨路径,当遇到铸件缩涨或者形变时就无法精准打磨,导致铸件打磨后一致性不高,甚至出现损伤。
-
效率低
传统设备无法精准定位铸件,工程师在规划打磨路径精度时会设置较大余量,虽然可以避免损伤铸件,但精度减少后会导致打磨后残留物较多,后续仍需人工补清理。
-
易故障
传统设备无法精准定位铸件,铸件自身的披锋、残根可能引发姿态变化,一旦遇到难打磨的区域,设备容易出现撞刀、过载、损坏等故障。
-
柔性生产
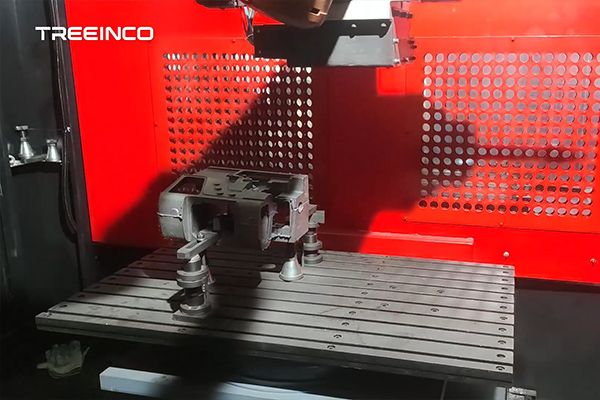
3D视觉纠偏系统可精准定位和识别铸件位置、姿态和型号并自主纠偏,无需依赖工装定位,一套简化工装即可通用多种铸件,频繁换型不担心,柔性生产更容易。
-
精准打磨
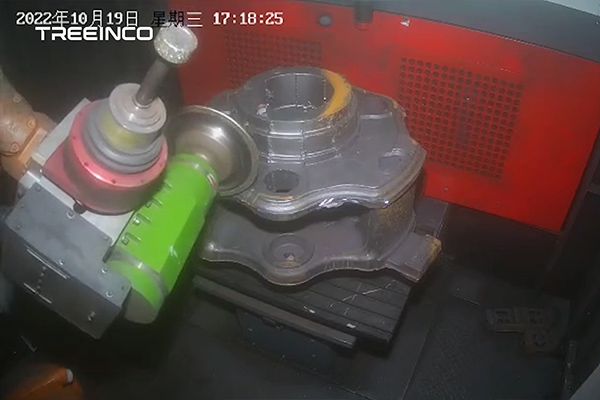
3D视觉纠偏系统可精准定位和识别铸件位置、姿态,遇到铸件缩涨或者变形时,智能算法进行自主纠偏并生成最优打磨路径,可确保持续一致的高精度打磨作业
-
高效打磨
3D视觉纠偏系统可自动生成最优打磨路径,保证持续一致的高精度打磨作业,使打磨残余精度 ≤ 0.5 mm ,残留物更少无需人工补清理,一次到位更高效。
-
稳定可靠
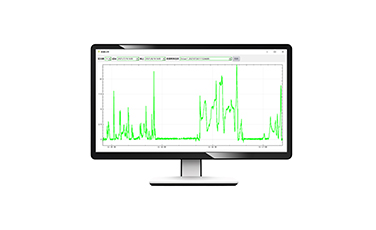
3D视觉纠偏系统可精准定位和识别铸件位置、姿态,配合刚柔性打磨工具及磨削监测系统,可实时准确地掌控打磨力度,有效应对难打磨区域,保证设备稳定可靠。
方案架构
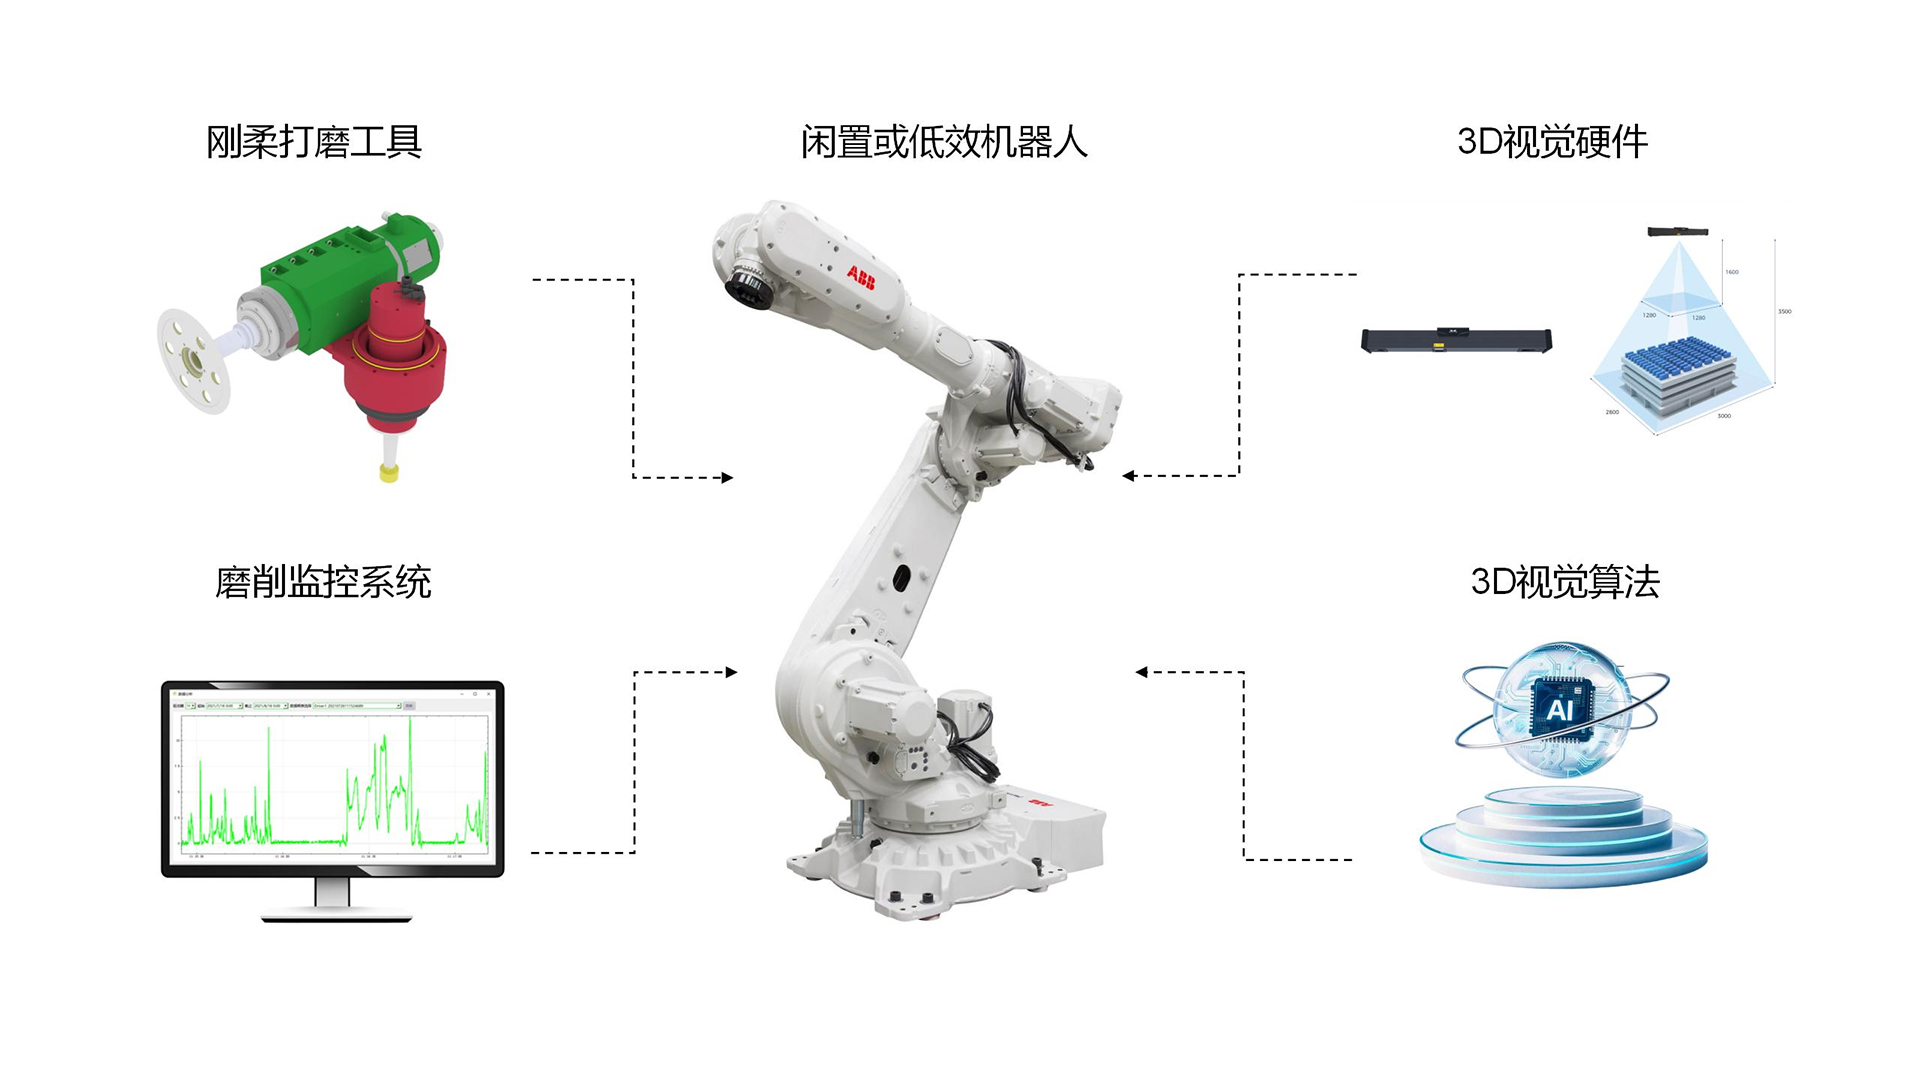
核心部件
资料下载
-
公司介绍画册-预览版0508.pdf
2026-07-18
2.92MB
36